Tự động hóa hạ tầng với Arduino trong thu thập dữ liệu, hiển thị và điều khiển thiết bị
Hướng dẫn chi tiết luồng triển khai hệ thống thu thập dữ liệu, hiển thị màn hình và điều khiển thiết bị ngoại vi bằng board mạch vi điều khiển Arduino.
Trong xu hướng phát triển mạnh mẽ của cuộc cách mạng công nghiệp 4.0 và Internet vạn vật (IoT), việc kết nối giữa thế giới phần mềm và các thiết bị phần cứng vật lý không còn là đặc quyền của các phòng thí nghiệm lớn. Từ những hệ thống giám sát nhiệt độ độ ẩm nhà kho tự động, hệ thống cảnh báo rò rỉ khí gas cho đến các mô hình nông nghiệp thông minh, công nghệ vi điều khiển đóng vai trò là bộ não trung tâm giúp hiện thực hóa các ý tưởng. Trong số các nền tảng phần cứng mã nguồn mở hiện nay, Arduino nổi lên như một giải pháp chuẩn mực nhờ tính tinh gọn, chi phí thấp và thư viện hỗ trợ vô cùng phong phú. Bài viết này sẽ đi sâu phân tích luồng triển khai kỹ thuật thực tế để xây dựng một hệ thống thu thập dữ liệu, hiển thị màn hình và điều khiển thiết bị ngoại vi hoàn chỉnh bằng công nghệ Arduino.
1. Định nghĩa và Vai trò của các cấu phần trong hệ thống tự động hóa Arduino
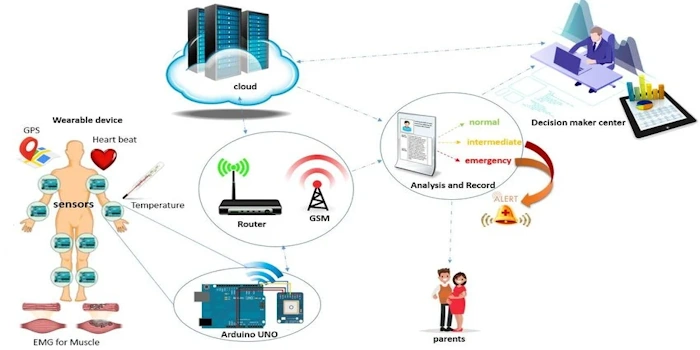
Hệ thống tự động hóa và thu thập dữ liệu dựa trên nền tảng Arduino là một giải pháp hợp nhất giữa phần cứng mạch điện tử và phần mềm nhúng. Hệ thống hoạt động theo thời gian thực (Real-time), liên tục giám sát các biến số môi trường và tự động đưa ra các phản hồi điều khiển cơ lý mà không cần sự can thiệp thủ công của con người.
- Mạch vi điều khiển trung tâm (Arduino Board - Ví dụ: Arduino Uno R3 / Mega 2560): Nơi lưu trữ và thực thi mã nguồn nhúng. Chịu trách nhiệm cấp nguồn, tiếp nhận tín hiệu điện áp từ cảm biến, tính toán logic và xuất lệnh điều khiển ra các chân cắm vật lý (Pins).
- Tầng Thu thập dữ liệu (Sensors): Các linh kiện điện tử có nhiệm vụ chuyển đổi các đại lý vật lý của môi trường (nhiệt độ, áp suất, ánh sáng, khoảng cách) thành các tín hiệu điện áp (Analog hoặc Digital) để gửi về vi điều khiển.
- Tầng Hiển thị và Chấp hành (Display & Actuators): Màn hình hiển thị (như LCD I2C, OLED) giúp con người giám sát thông số tại chỗ; kết hợp với các thiết bị chấp hành (như Rơ-le/Relay, động cơ) để trực tiếp đóng cắt nguồn điện hoặc điều khiển máy móc công nghiệp.
2. Nguyên lý hoạt động của luồng xử lý tín hiệu phần cứng
Vòng đời thực thi mã nguồn (Setup và Loop)
Khác với phần mềm máy tính có thể chạy nhiều tác vụ cùng lúc, mã nguồn nhúng Arduino vận hành theo nguyên lý tuần tự đơn luồng tuyệt đối. Khi cấp nguồn, bộ nhớ vi điều khiển sẽ chạy hàm `void setup()` một lần duy nhất để khởi tạo cấu hình các chân cắm đầu vào/đầu ra. Ngay sau đó, hệ thống sẽ bước vào hàm `void loop()` và lặp lại liên tục hàng triệu lần mỗi giây. Luồng xử lý bên trong hàm loop bao gồm 3 bước khép kín: Đọc dữ liệu từ cảm biến -> Tính toán so sánh với ngưỡng an toàn cài đặt sẵn -> Xuất lệnh điều khiển thiết bị và cập nhật màn hình hiển thị.
Cơ chế chuyển đổi tín hiệu (ADC)
Các biến số môi trường như nhiệt độ thay đổi một cách liên tục (Analog). Để chip vi điều khiển hiểu được, Arduino tích hợp sẵn bộ chuyển đổi tín hiệu tương tự sang tín hiệu số (ADC - Analog to Digital Converter). Bộ ADC này sẽ băm nhỏ mức điện áp từ cảm biến (0V - 5V) thành các giá trị số nguyên nằm trong thang đo từ 0 đến 1023, làm cơ sở cho thuật toán phần mềm tính toán ra chỉ số chính xác.
Hệ sinh thái công nghệ hỗ trợ từ hãng
Hệ sinh thái phần cứng của **Arduino** được chuẩn hóa mã nguồn toàn cầu. Lập trình viên viết mã nguồn bằng ngôn ngữ C/C++ trực quan trên phần mềm **Arduino IDE** chính hãng, sau đó nạp trực tiếp file biên dịch xuống chip thông qua cổng kết nối USB thông thường mà không cần mạch nạp chuyên dụng đắt tiền.
3. Chi tiết quy trình 4 bước triển khai luồng kỹ thuật thực tế
Để xây dựng một mạch tự động hóa Arduino hoạt động ổn định, an toàn về điện và không bị nhiễu tín hiệu, đội ngũ kỹ thuật cần tuân thủ luồng triển khai sau:
- Cấu hình và đọc luồng dữ liệu cảm biến: Kết nối các chân tín hiệu của cảm biến (ví dụ: cảm biến nhiệt độ DHT22 hoặc cảm biến khoảng cách siêu âm) vào các chân Input của Arduino. Trong hàm `setup()`, sử dụng lệnh `pinMode()` để định nghĩa chân nhận tín hiệu. Trong hàm `loop()`, gọi các hàm thư viện (như `dht.readTemperature()`) để bắt luồng dữ liệu liên tục từ môi trường.
- Xử lý logic tính toán và hiển thị màn hình LCD I2C: Sử dụng thư viện `LiquidCrystal_I2C` để giao tiếp với màn hình hiển thị chỉ qua 2 dây tín hiệu (SDA và SCL), giúp tiết kiệm chân cắm. Viết mã nguồn chuyển đổi giá trị số thô từ cảm biến thành chuỗi văn bản (ví dụ: "Temp: 32C") và dùng lệnh `lcd.print()` để cập nhật liên tục thông số lên màn hình sau mỗi chu kỳ thời gian.
- Triển khai luồng điều khiển thiết bị qua module Rơ-le (Relay): Vì chân cắm Arduino chỉ xuất được dòng điện nhỏ (5V, tối đa 40mA) không thể chạy trực tiếp cho các thiết bị công suất lớn như quạt điện hay máy bơm (220V), bạn bắt buộc phải kết nối chân Output của Arduino vào một module Rơ-le trung gian. Khi nhiệt độ vượt quá ngưỡng cài đặt, xuất lệnh `digitalWrite(RELAY_PIN, HIGH)` để kích rơ-le đóng mạch điện lưới, khởi động thiết bị làm mát tự động.
- Tối ưu hóa thời gian chu kỳ bằng kỹ thuật không dùng hàm delay(): Hàm `delay()` mặc định sẽ làm đóng băng toàn bộ hoạt động của vi điều khiển, khiến hệ thống không thể nhận biết các nút bấm hoặc tín hiệu khẩn cấp của cảm biến trong lúc chờ đợi. Bạn bắt buộc phải chuyển sang luồng quản lý thời gian bằng hàm `millis()`. Kỹ thuật này giúp Arduino ghi nhận mốc thời gian chạy của hệ thống, tự động kích hoạt tác vụ đọc cảm biến sau mỗi khoảng thời gian định sẵn mà vẫn đảm bảo luồng điều khiển thiết bị hoạt động song song mượt mà.
Lưu ý: Khi điều khiển các thiết bị có tải cảm (như động cơ, máy bơm, cuộn hút rơ-le), dòng điện cảm ứng ngược sinh ra lúc ngắt mạch có thể phá hủy chip vi điều khiển của Arduino. Luôn luôn sử dụng các module rơ-le có tích hợp cách ly quang (Optocoupler) và gắn thêm diode chống ngược để bảo vệ an toàn tuyệt đối cho board mạch trung tâm.
4. Tình huống so sánh hiệu quả cấu trúc điều khiển hệ thống
Bảng dưới đây phân tích các chỉ số vận hành thực tế giữa phương pháp thiết kế mã nguồn tuyến tính cơ bản và phương pháp tối ưu hóa luồng thời gian thực không dùng hàm đóng băng hệ thống:
| Tiêu chí đánh giá hệ thống | Thiết kế tuyến tính cơ bản (Dùng hàm delay) | Thiết kế tối ưu thời gian thực (Dùng hàm millis) | Điểm cần lưu ý |
|---|---|---|---|
| Tốc độ phản hồi nút bấm khẩn cấp | Chậm, có độ trễ lớn (Chỉ nhận tín hiệu khi hàm delay chạy xong) | Tức thì (Phản hồi ngay lập tức trong vòng vài mili-giây) | Thiết kế dùng millis giúp ứng dụng không bao giờ bị bỏ sót sự kiện |
| Khả năng chạy đa tác vụ song song | Không thể (Màn hình đang hiển thị thì động cơ phải dừng chờ) | Mượt mà (Vừa cập nhật LCD, vừa đọc cảm biến và điều khiển động cơ) | Giúp tối ưu hóa tối đa công suất xử lý của chip vi điều khiển |
5. Những sai lầm, giới hạn hoặc rủi ro cần tránh khi triển khai phần cứng
- Cấp nguồn sai quy cách gây cháy mạch (Power Overload): Cắm trực tiếp nguồn điện có điện áp cao hơn 12V vào cổng DC của Arduino, hoặc bắt board mạch cấp nguồn cho quá nhiều cảm biến cùng một lúc làm quá tải IC ổn áp trên board.
- Bỏ qua hiện tượng rung phím (Button Debouncing): Không xử lý chống rung bằng phần mềm hoặc phần cứng cho các nút bấm vật lý, khiến một lần nhấn của người dùng bị Arduino hiểu nhầm thành hàng chục lần nhấn liên tiếp, làm loạn luồng điều khiển.
- Để dây tín hiệu cảm biến quá dài bị nhiễm nhiễu từ trường: Đi dây dẫn tín hiệu Analog dài hàng mét song song với các đường dây điện lưới 220V mà không có vỏ bọc chống nhiễu, làm sai lệch hoàn toàn dữ liệu thu thập về vi điều khiển.
6. Doanh nghiệp nên bắt đầu từ đâu?
Triển khai ứng dụng tự động hóa phần cứng bằng Arduino đòi hỏi sự kết hợp chặt chẽ giữa tư duy thuật toán phần mềm và quy trình lắp ráp mạch điện tử an toàn.
- Xác định chính xác các dải đo vật lý và môi trường hoạt động thực tế để lựa chọn loại cảm biến có độ bền, độ chính xác (sai số %) phù hợp với tiêu chuẩn kỹ thuật của dự án.
- Khởi tạo một dự án nhỏ trên phần mềm Arduino IDE, tiến hành lắp ráp mạch thử nghiệm trên bo cắm test (Breadboard) để kiểm tra luồng đọc dữ liệu cảm biến hiển thị lên LCD trước khi tiến hành hàn mạch vĩnh viễn.
- Xây dựng thói quen vẽ sơ đồ nguyên lý mạch điện (Schematic) bằng các công cụ như Fritzing hoặc Proteus để quản lý chặt chẽ sơ đồ chân cắm (Pins Mapping), phục vụ cho việc bảo trì và nâng cấp phần cứng sau này.
Tài liệu và Nguồn tham khảo từ hãng
Kết luận: Áp dụng công nghệ Arduino trong thu thập dữ liệu và điều khiển thiết bị ngoại vi mang lại một giải pháp tự động hóa linh hoạt, chi phí thấp, giúp doanh nghiệp nhanh chóng làm chủ công nghệ phần cứng thời gian thực và dễ dàng mở rộng, tích hợp vào các hệ thống giám sát IoT quy mô lớn.
Bạn có thể tra cứu toàn bộ thư viện câu lệnh chuẩn, sơ đồ phần cứng chi tiết và cẩm nang hướng dẫn nạp mạch tại trang chủ kỹ thuật chính thức của hãng: Arduino Language Reference Portal.
Hải Âu hỗ trợ doanh nghiệp như thế nào?
Hải Âu phối hợp cùng doanh nghiệp làm rõ nhu cầu, phạm vi công việc và điều kiện triển khai để đề xuất phương án phù hợp. Tùy từng bài toán, phạm vi hỗ trợ có thể bao gồm tổ chức nghiệp vụ, phần mềm quản lý, ứng dụng chuyên ngành, dữ liệu và báo cáo BI hoặc dịch vụ chuyên môn liên quan.
- Phần mềm quản lý lõi: ERP, MRP, DMS, Kho và Kế toán
- Ứng dụng chuyên ngành: Số hóa dữ liệu từ điểm tác nghiệp và hiện trường
- Dữ liệu và BI: Hợp nhất dữ liệu và xây dựng báo cáo điều hành thông minh
- Kế toán và Quyết toán: Giải pháp quản lý tài chính và tuân thủ chuẩn mực thuế
- Giải pháp quản trị toàn diện kết hợp đa nền tảng công nghệ
Doanh nghiệp của bạn đang cần tìm giải pháp phù hợp với quy trình vận hành thực tế?
Gửi yêu cầu tư vấn hoặc gọi 0909 597 734 để trao đổi về nhu cầu và phương án phù hợp.